

ソリッドステートLiDARとは?従来型との違い・原理・構成・方式・技術動向を解説

近年、モビリティの自動運転化やスマートシティにおけるデジタルトランスフォーメーション(DX)は、実証実験に加え、一部の地域や用途では本格的な社会実装が進みつつあります。この進化を支える中核技術の一つが、光を用いたリモートセンシング技術「LiDAR」(Light Detection and Ranging)です。
LiDARは、レーザー光を照射し、対象物からの反射光を測定することで、周囲の3次元構造を高い精度で把握するデバイスです。従来のLiDARは、モーターでミラーやセンサー自体を回転させるメカニカル方式が主流でしたが、大型で高価、かつ可動部に起因する耐久性の課題を抱えていました。これに対し、機械的な可動部を用いず、半導体・光学技術によって光を制御する「ソリッドステートLiDAR」は、小型化・高信頼性・低コスト化が期待される有力技術として、現在、重要な位置を占めています。
1.ソリッドステートLiDARとは
(1)LiDAR技術全体
LiDARシステムは、一般に、発光素子、受光素子、信号処理回路、および方式に応じた走査・照射光学系などで構成されます。(図1)
[※関連記事:LiDAR技術の全体像がこれでわかる!]
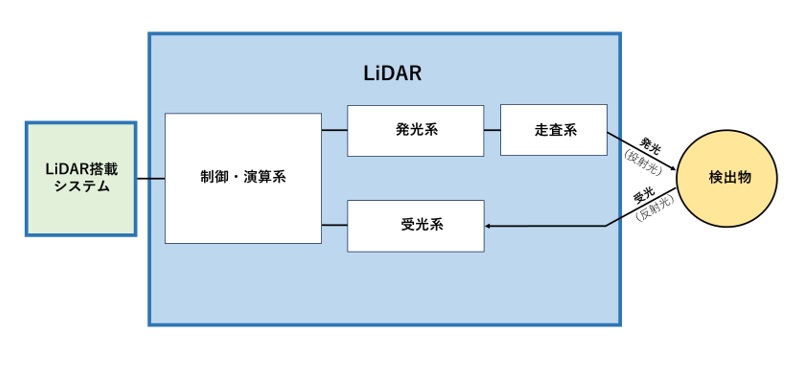
【図1 LiDARの全体構成】
電波を用いるレーダーと比較して、光(近赤外線等)は波長が短いため、一般に高い角度分解能を得やすく、物体の形状やサイズを詳細に捉えられる点が特徴です。当初は測量や航空機からの地形計測に用いられてきましたが、近年は車載用ADAS(先進運転支援システム)やロボティクス分野での需要が急増しています。
[※関連記事:先進運転支援システム(ADAS)と測距センサの種類・方式]
(2)ソリッドステートLiDARの定義とLiDAR技術の中での位置付け
LiDAR分野では、「ソリッドステート」という用語は広義と狭義で使われ方が異なります。
広義には、MEMS(Micro-Electro-Mechanical Systems)ミラーを用いた方式を含めることがあります。
[※関連記事:3分でわかる MEMSとは?製造工程、MEMSセンサーの材料・用途などを解説]
一方、狭義の「オールソリッドステート」では、光学フェーズドアレイ(OPA)やフラッシュ方式のように、機械的な可動部を用いずに光を制御する技術を指します。
本稿では、以降、特に断りがない限り、狭義のオールソリッドステート方式を「ソリッドステートLiDAR」と呼びます。
図2に、LiDARの走査・照射方式の分類における、ソリッドステートLiDARの位置付けを示します。
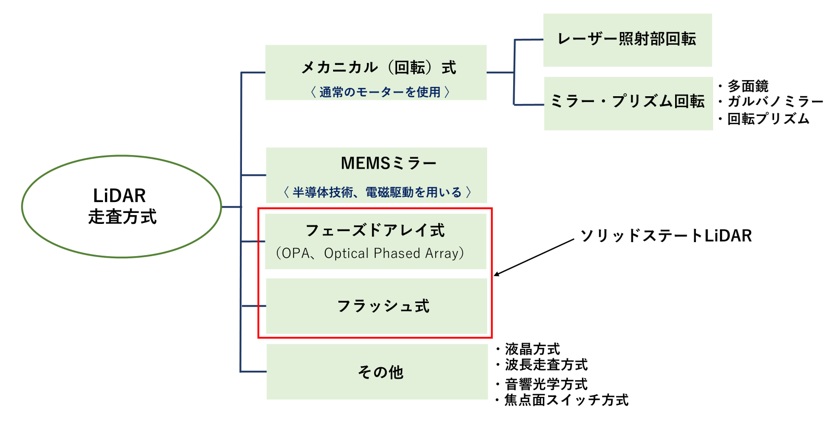
【図2 走査方式による分類とソリッドステートLiDAR】
オールソリッドステート方式と、メカニカル方式やMEMS方式との比較を表1に示します。
【表1 三つの方式の比較】
| 方式 | 構造の特徴 | メリット | デメリット |
| メカニカル方式 | モーターで機構全体、あるいは走査ミラーを回転する | ・360度全周検知が可能 | ・大型 ・高コスト ・振動に弱い |
| MEMS方式 | 微小な鏡を振動させて走査する | ・小型化が可能 ・中程度のコスト |
・視野角の制限 ・耐久性の懸念 |
| ソリッドステート方式 | 半導体回路で光を制御する | ・高信頼性が期待できる ・小型化が可能 ・量産による低コスト化が期待できる |
・技術的難易度が高い ・フラッシュ方式では遠距離測距に課題がある |
LiDAR技術の開発系譜において、ソリッドステート方式は、技術的難易度は高いものの、小型化・高信頼性・量産性の観点から、LiDARの量産車への搭載や小型デバイスへの組み込みに向けて有力な方式とされています。
2.ソリッドステートLiDARの構成技術
(1)全体構成
フェーズドアレイ式では、主に「発光系(レーザー光源、駆動回路)」、「走査系(ビーム制御機構)」、「光学系(レンズ、フィルタ)」、「受光系(検出器、増幅器)」、「制御・演算系(信号処理、インターフェース)」の5つのユニットで構成されます。フェーズドアレイ式の全体構成を図3に示します。
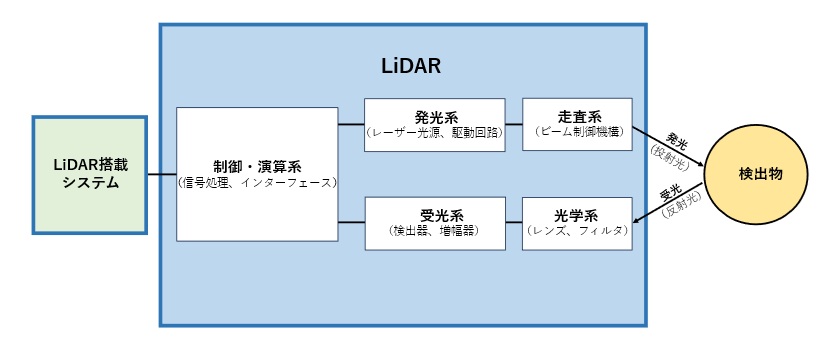
【図3 フェーズドアレイ式LiDARの全体構成】
一方、フラッシュ式では、カメラのように一括で面照射・一括受光するため、光の向きを変える「走査(スキャン)」という概念や、それを制御する仕組み(位相シフター制御など)自体が存在しません。
(2)測距原理
ソリッドステートLiDARは、図2に示したような走査・照射方式による分類の一つであり、これに組み合わせて用いられる測距原理としては、代表的に以下の2種類が採用されています。(図4)
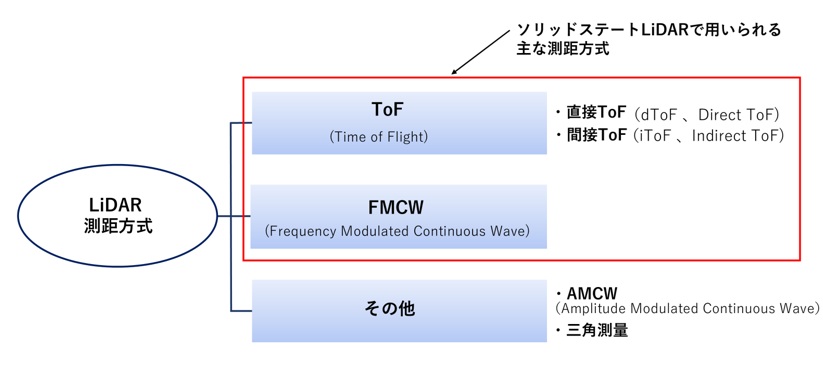
【図4 ソリッドステートLiDARの測距方式】
① dToF方式(直接ToF方式)
dToF(direct Time of Flight)方式では、パルス状のレーザーを照射し、戻ってくるまでの時間 Δtを直接計測します。
距離dは、光速cを用いて図5に示す式で求められます。
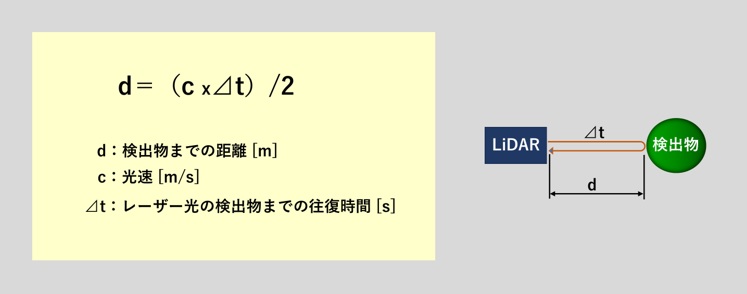
【図5 距離の演算】
構造がシンプルで応答性が高い一方、太陽光などの外乱光に弱い側面があります。
② FMCW方式
FMCW(Frequency Modulated Continuous Wave)方式では、連続レーザー光の周波数を変調し、送信光に対応する参照光と受信光を干渉させて得られるビート信号を解析します。光の往復遅延に由来する成分とドップラー成分を分離することで、距離と対象物の相対速度(視線方向)を求めます。コヒーレント検波を用いるため、感度が非常に高く、他車両のLiDARや外乱光による干渉の影響を受けにくい次世代の有望方式です。
FMCWでは、戻り光と参照光を干渉させるコヒーレント検波系が必要です。これを多数の受光チャネルを備えるアレイ型のシステムに大規模集積するには、回路規模や消費電力、コストなどの課題があります。そのため、現在一般的なフラッシュ式LiDARでは、ToF方式が主流となっています。
[※関連記事:FMCW(周波数変調連続波)とは?光計測の基本から解説]
(3)走査・照射方式
ソリッドステートLiDARでは、以下の二つの代表的な走査・照射方式があります。
① OPA方式
OPA(Optical Phased Array:光学フェーズドアレイ)方式は、複数の光導波路を通る光の位相を制御し、光の干渉を利用してビームの向きを変える技術です。
機械的な可動部を用いず、所定の視野範囲内でビームの向きを制御できます。
② フラッシュ方式
フラッシュ(Flash)方式は、カメラのフラッシュのように、一度に広範囲へ光を照射し、2次元に配置された受光素子(ピクセル)で一括して情報を取得します。
走査機構が不要なため、高い堅牢性が期待できますが、遠距離計測には高い光出力が必要になります。
(4)発光系
フラッシュ方式の光源には、通信用やスマートフォンの顔認証(Face ID等)でも使われるVCSEL(垂直共振器面発光レーザー、通称ヴィクセル)が多用されます。基板上に多数の微小なレーザー素子を配列し、面全体で一斉に大光量をフラッシュ照射できるのが特徴です。
[※関連記事:VCSEL(垂直共振器面発光レーザ)とは? 原理/構造/用途など基礎知識を要点解説!]
(5)光学系
送信側にはビームを成形するコリメートレンズ、受信側には特定の波長のみを透過させる光バンドパスフィルタ(BPF)や、広い視野角をカバーする受光レンズが配置されます。ソリッドステート化に伴い、メタレンズ(超薄型平面レンズ)などの新技術の導入も検討されています。(図6)
メタレンズでは、平坦な基板の上に、ナノメートルサイズの柱状構造体(ピラー)が規則正しく並んでおり、ピラーのサイズや配置によって入射光の位相が変わるため、平面なレンズで光を曲げることができます。
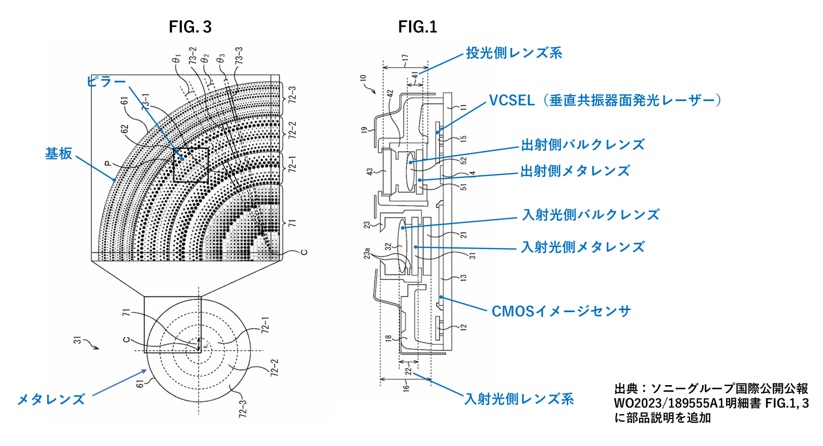
【図6 メタレンズの構造】
コリメートレンズは光をまっすぐな平行ビームにするものですが、フラッシュ式では、VCSELから出た光をターゲット領域(例えば水平120°×垂直90°など)へ均一に広げるため、ディフューザー(Diffuser:光拡散素子)やDOE(回折光学素子)などのビーム整形素子が用いられます。構成によっては、コリメート光学系と組み合わせて使用されます。
(6)電気系
ToF方式では、高出力のパルスレーザーをナノ秒単位でスイッチングするGaN(窒化ガリウム)FET駆動回路や、受光素子の構成に応じて微弱な戻り光を増幅するTIA(Transimpedance Amplifier、トランスインピーダンスアンプ)が重要です。
一方、FMCW方式では、連続光の周波数変調やコヒーレント受信を行う回路が重要となります。
フラッシュ式でSPAD(Single Photon Avalanche Diode ※後述)を用いる場合は、光子の検出信号をデジタルパルスとして扱い、TDC(時間デジタル変換回路)などで到来時刻を計測するため、TIAを用いない構成も多くあります。
SPADを用いた受光部では、光が戻ってくるまでの時間をデジタル値に変換するTDCが重要な役割を担います。TDCには、画素ごとに配置する方式や、複数のSPADで共有する方式などがあります。
また、SPADの受光部と距離計測・信号処理回路を積層する技術も、高解像度化・小型化を支える重要な技術となっています。
(7)制御系
- 発光・受光制御: レーザーの出力安定化や、ダイナミックレンジの調整を行います。
- 測距演算・処理: 受信信号からノイズを除去し、点群(Point Cloud)データを生成します。
- 走査制御: フェーズドアレイ式では、OPAの位相シフターをリアルタイムで制御し、特定の領域を重点的にスキャンするアダプティブ・スキャンを実現します。
3.適用分野と特に必要となる特性
ソリッドステートLiDARは、機械的な可動部を持たないことによる高い信頼性と設計自由度から、多岐にわたる分野での活用が期待されています。
- 車両(自動運転・ADAS):
・必要特性: フロントの長距離監視では200m級の検知距離、耐振動性、厳しい温度環境での動作、低コスト。フラッシュ方式は光を広範囲に照射するため光のエネルギーが分散しやすく、一般に長距離化には不利ですが、サイド・リアの死角を補う近距離から中距離の周辺監視などに適しています。
・役割: 高速道路や都市部における周辺環境の高精度な認識や、障害物の検知。 - 医療・介護:
・必要特性: プライバシー配慮(カメラと違い個人を特定しにくい)、高分解能。
・役割: 患者の離床検知や、非接触での歩行解析、手術支援ロボットの空間認識。 - ロボット・物流:
・必要特性: 小型・軽量化、低消費電力。
・役割: 自律走行搬送ロボット(AMR)の衝突回避、倉庫内在庫の3Dスキャン。 - 宇宙開発:
・必要特性: 耐放射線性、真空環境下での放熱性能。
・役割: 月面着陸機や人工衛星同士のドッキング時の高精度な位置合わせ。
4.ソリッドステートLiDARのキーテクノロジー
(1)キーテクノロジーの領域
現在の開発競争における重要な技術領域として、シリコンフォトニクス(SiPh)、受光素子(SPAD/SiPM)、信号処理SoCなどが挙げられます。(図7)
[※関連記事:フォトニクス材料とは?シリコンフォトニクスからメタマテリアルまでやさしく解説]
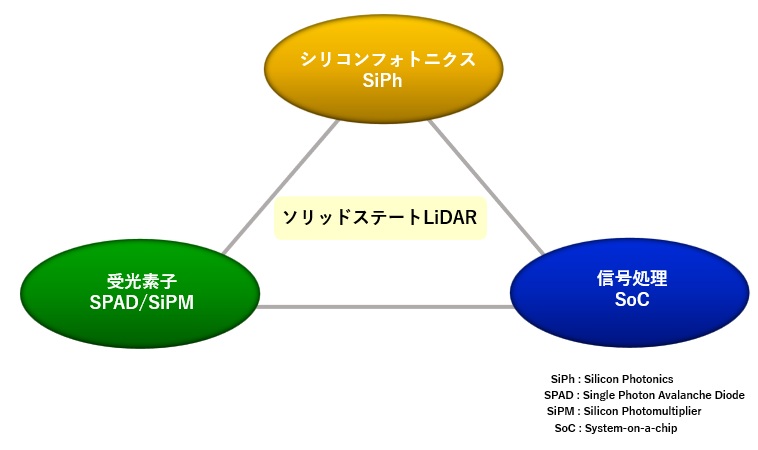
【図7 ソリッドステートLiDARのキーテクノロジー】
(2)各領域で必要とされるブレイクスルー技術
- シリコンフォトニクス:
光回路をシリコンチップ上に集積する技術です。フェーズドアレイ式のOPAの課題である光の損失を抑えつつ、多数のアンテナ素子を高密度に配置する製造プロセスの確立が求められています。(特にOPAやFMCW LiDARの小型化・集積化において重要な技術です) - SPAD(Single Photon Avalanche Diode):
光子1個レベルの極微弱な光を検出できる受光素子です。CMOSプロセスとの親和性が高く、受光部の大規模アレイ化や信号処理回路との集積化、低コスト化が進んでいます。2026年現在も、背景光(太陽光)ノイズの影響を抑える技術の向上が重要な課題の一つです。特にフラッシュ式では、光が分散して戻り光が極めて微弱になるため、SPADを2次元アレイ化したイメージセンサーが、フラッシュ方式を進化させる重要なキーパーツとなっています。 - エッジAI処理:
膨大な点群データをリアルタイムで解析し、物体検知を行う専用ASIC(Application-Specific Integrated Circuit:特定用途向けIC)の統合が進んでいます。単なる距離測定器から、認識・判断まで行うインテリジェントセンサーへの進化がブレイクスルーとなります。
5.ブレイクスルー技術の開発・量産化動向
(1)日本国内の動向
日本企業は、伝統的な光学技術と精密な半導体製造を強みとしています。
ここでは、オールソリッドステート方式の開発に加え、関連する受光素子や測距技術、広義のソリッドステートLiDARの開発・量産化動向についても紹介します。
- ソニー: 車載LiDAR向けの積層型dToF方式SPAD距離センサーを商品化しており、高解像度化・長距離化を進めています。
- デンソー: 車載LiDARの開発を進めており、FMCW方式を用いた次世代LiDARについても研究開発が行われています。
- 東芝: 独自のSiPMなどを用いて受光側をソリッドステート化するLiDAR技術を開発し、長距離測距・高解像度化やインフラ監視への応用を進めています。
(2)海外の動向
- 中国(Hesai, RoboSense等): 大規模な量産体制と迅速な製品展開を背景に、多くの自動車メーカーへの採用が進んでいます。LiDARの小型化・高集積化に向けた製品開発や、量産規模の拡大、低コスト化も進められています。
- 欧米: Aevaなどが、FMCW方式やシリコンフォトニクスを活用した次世代LiDARの開発・量産化を進めています。一方、Mobileyeは2024年に自社でのFMCW LiDAR開発を終了し、第三者製LiDARを活用する方針へ転換しました。このようにLiDAR市場では技術開発だけでなく、事業再編や開発戦略の見直しも進んでいます。
一部の量産車向けLiDARでは低価格化が進んでおり、LiDARのさらなる普及を後押しする状況となっています。
6.まとめ
ソリッドステートLiDARは、可動部の排除によって、信頼性の向上や小型化、低コスト化が期待される技術として実用化が進んでいます。それは単なるセンサーの置き換えに留まらず、機械や車両が周囲の空間を把握し、安全に動くための重要なセンシング技術になりつつあります。
今後は、FMCW方式によるさらなる長距離・高精度化や速度計測の高度化、AIアルゴリズムとの高度な融合が進むことで、自動運転の安全性向上にさらに寄与することが期待されます。また、医療分野や、宇宙などの極限環境への応用も広がり、ソリッドステートLiDARは、私たちの社会の安全と利便性を支える重要な基盤技術として定着していくことが期待されます。
(日本アイアール株式会社 特許調査部 H・N)
《引用文献、参考文献》
- 1)ソニーセミコンダクタソリューションズ株式会社「高解像度および高速性を同時に実現する、車載LiDAR向け積層型SPAD距離センサーを商品化」
https://www.sony-semicon.com/ja/news/2025/2025061001.html - 2)株式会社デンソー「デンソー、米国のスタートアップ企業Aevaと安全で自由な移動の実現を目指し次世代LiDARを共同開発」
https://www.denso.com/jp/ja/news/newsroom/2021/20210119-01/ - 3)株式会社東芝「世界最小サイズ・最高画質で最長測定距離200mのソリッドステートLiDARを開発」
https://www.global.toshiba/jp/technology/corporate/rdc/rd/topics/21/2106-03.html - 4)Hesai Group「Hesai Group Reports Fourth Quarter and Full Year 2025 Unaudited Financial Results」
https://investor.hesaitech.com/news-releases/news-release-details/hesai-group-reports-fourth-quarter-and-full-year-2025-unaudited - 5)RoboSense「RoboSense EM Digital Platform Achieves Mass Production Across Entire Product Line and Scaled-Up Delivery」
https://www.robosense.cn/en/news-show-1911 - 6)Aeva「Aeva Introduces Atlas Ultra, Its Slimmest High-Resolution Long-Range 4D LiDAR Sensor at CES 2025」
https://www.aeva.com/press/aeva-introduces-atlas-ultra-its-slimmest-high-resolution-long-range-4d-lidar-sensor-at-ces-2025/ - 7)Aeva「Aeva Reports Fourth Quarter and Full Year 2025 Results」
https://www.aeva.com/press/aeva-reports-fourth-quarter-and-full-year-2025-results/ - 8)Mobileye「Mobileye to End Internal Lidar Development」
https://ir.mobileye.com/news-releases/news-release-details/mobileye-end-internal-lidar-development